News · Logiciel
Omniverse : NVIDIA montre des agents qui construisent des simulations et les font vérifier
NVIDIA présente des démonstrations d’agents appliqués à OpenUSD et à la robotique. Les essais détaillent aussi les paramètres estimés et les validations encore nécessaires.
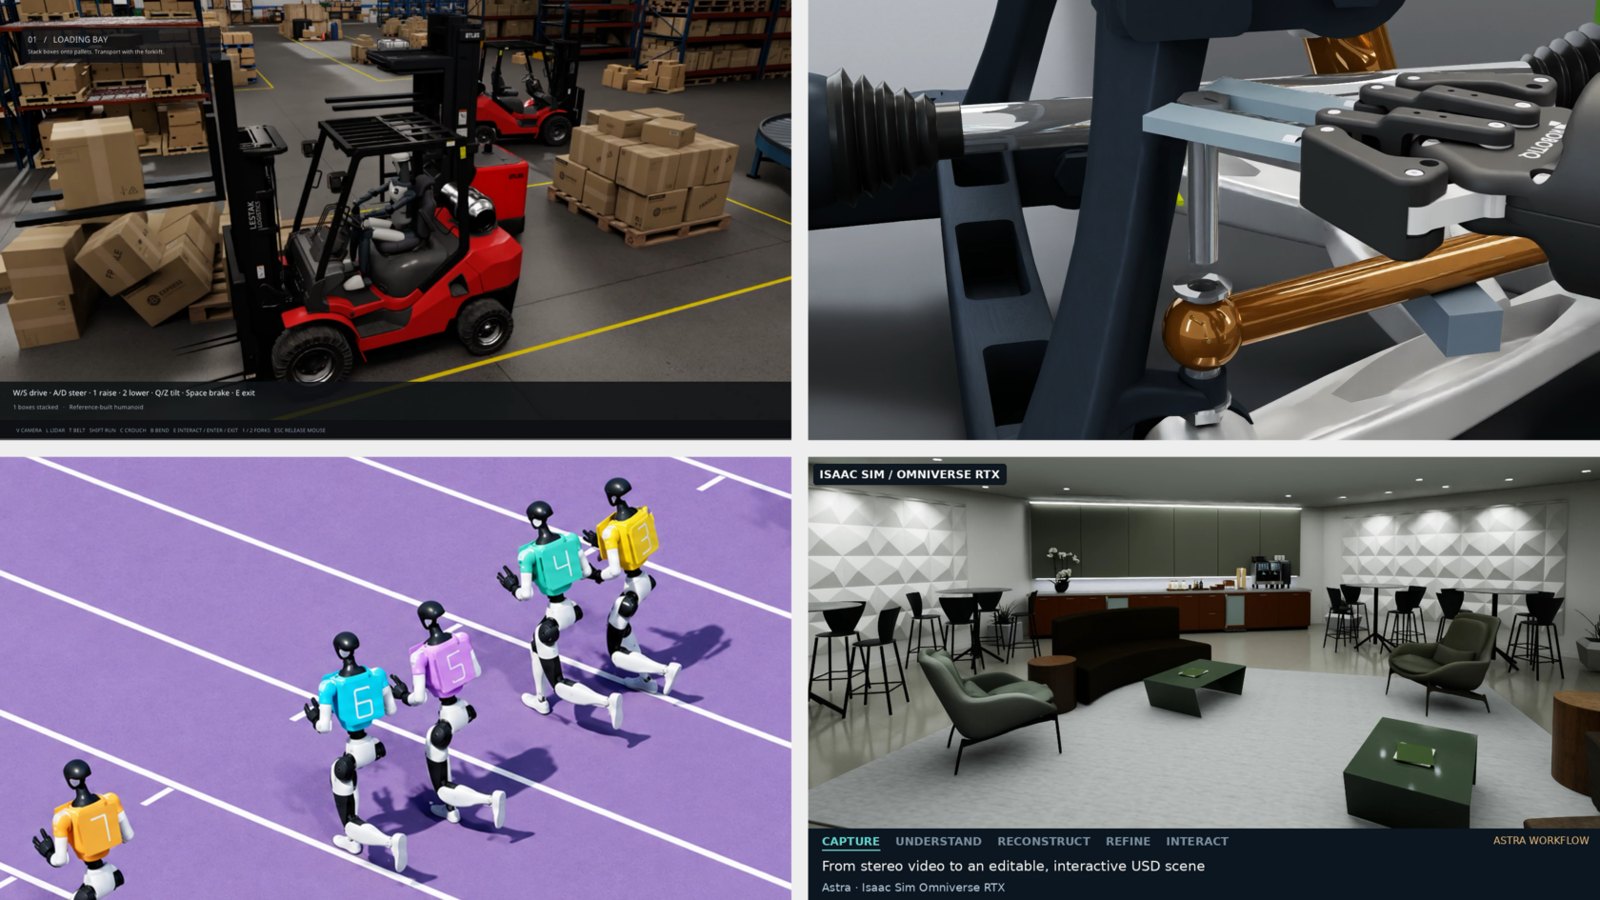
Le 29 octobre, NVIDIA a présenté plusieurs démonstrations dans lesquelles des agents IA assemblent des scènes, écrivent du code et corrigent des simulations avec les bibliothèques Omniverse. Les ingénieurs guident ces travaux, choisissent les critères d’acceptation et examinent les résultats. Le billet donne ainsi des exemples de développement assisté appliqué à la 3D et à la robotique.
Des outils pour construire et observer une scène
La présentation de NVIDIA (ouvre blogs.nvidia.com dans un nouvel onglet) réunit notamment la reconstruction d’environnements, des essais de manipulation robotique et des applications de visualisation. OpenUSD sert à représenter les scènes ; différentes bibliothèques gèrent leur état, le rendu et la diffusion des images.
L’un des exemples construit une représentation de la Station spatiale internationale à partir d’éléments de la NASA, avec une interface et de la télémétrie. Un autre utilise les écarts mesurés entre des observations et une scène pour guider les corrections. Ces démonstrations portent sur les outils et leur enchaînement ; leurs résultats restent liés aux scénarios décrits.
Le dépôt d’ovrtx (ouvre github.com dans un nouvel onglet) présente une bibliothèque C et Python pour intégrer rendu et simulation de capteurs dans une application. Elle est encore en préversion et demande un environnement NVIDIA RTX compatible. Ces conditions comptent pour les développeurs qui envisagent de reproduire les exemples.
Un robot visuellement correct ne suffit pas
Le cas technique consacré au robot ABB YuMi (ouvre developer.nvidia.com dans un nouvel onglet) détaille cinq étapes : import de la géométrie, apparence, physique, vérification des propriétés et tâche finale dans Isaac Sim. Les contrôles portent notamment sur les articulations, collisions, masses et comportements de préhension.
Les auteurs signalent que plusieurs paramètres, dont les frottements et certaines répartitions de masse, ont été estimés. Ils n’ont pas été calibrés sur des mesures du robot physique. Des cycles de manipulation réussis dans cet environnement valident donc le scénario simulé avec ses hypothèses ; ils ne prouvent pas la sûreté d’un robot réel dans toutes les situations.
La valeur vient aussi de ce qu’on peut contrôler
Ces exemples mettent en avant une boucle de travail : fournir des références, construire, mesurer les écarts, modifier puis tester de nouveau. La qualité des données d’entrée et la précision des critères restent des responsabilités centrales pour l’équipe.
Ce sujet rejoint les développements que nous suivons avec Digit 5 et la robotique industrielle. Il apporte aussi un complément aux mondes interactifs de Genie 4 : les cas présentés ici s’appuient sur des scènes et des propriétés explicites que les développeurs peuvent inspecter et soumettre à des tests.
Laisser un avis
Avis des lecteurs
Aucun avis publié pour le moment.